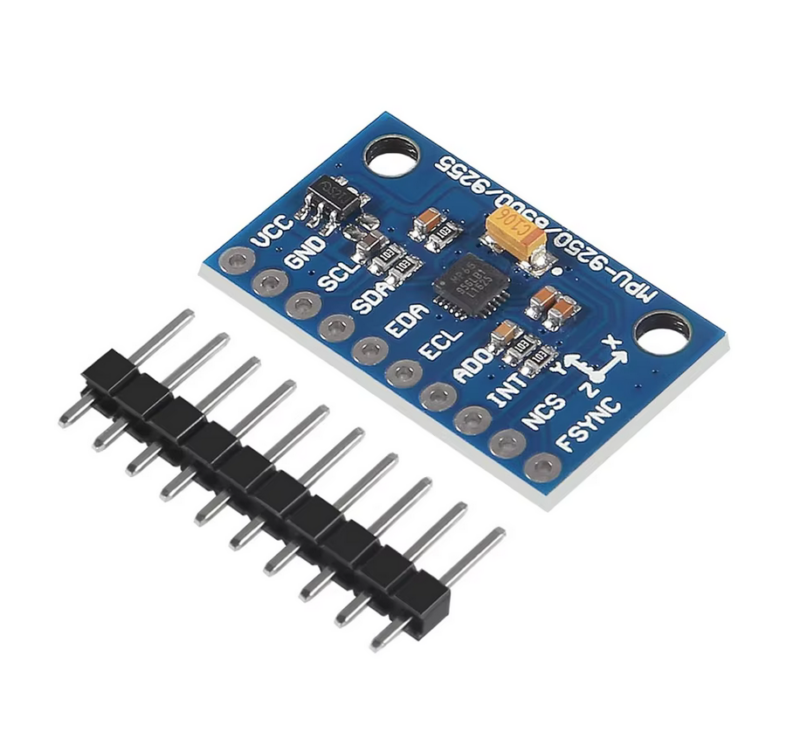
MPU-6500 6-Tengelyes Giroszkóp és Gyorsulásmérő Modul – I2C / SPI Interfész, 16-Bit ADC
Az MPU-6500 egy fejlett, 6 szabadságfokú (6-DoF) inerciális mérőegység (IMU), amely egyetlen integrált áramkörön kombinál egy 3-tengelyes giroszkópot és egy 3-tengelyes gyorsulásmérőt. Mivel beépített hardveres digitális mozgásfeldolgozóval (DMP), valamint nagy pontosságú 16 bites ADC átalakítókkal rendelkezik, ezért ideális választás drónokhoz, önkiegyensúlyozó robotokhoz és RC modellekhez.
💡 Miért érdemes az MPU-6500 mozgásérzékelő modult választani?
Az előd MPU-6050-hez viszonyítva ez a lapka alacsonyabb fogyasztást, kisebb belső zajszintet és gyorsabb kommunikációs lehetőségeket nyújt a mikrokontrollerek számára:
📐 Teljes 6-tengelyes lefedettség: Egyetlen lapkán méri a 3 tengely menti lineáris gyorsulást (X, Y, Z) és a 3 térbeli forgási szögsebességet (Roll, Pitch, Yaw).
⚡ Kettős I2C és SPI interfész: A klasszikus I2C protokoll mellett a nagy sebességű SPI buszt is támogatja, ami elengedhetetlen a valós idejű repülésvezérléshez.
🧠 Integrált DMP mozgásprocesszor: A chip önállóan elvégzi a komplex szűrési algoritmusokat, ezáltal hatékonyan tehermentesíti a fő mikrokontrollert.
🎯 Finom 16 bites felbontás: Minden tengely saját hardveres A/D átalakítóval rendelkezik, biztosítva a sima mintavételezést és a minimális driftet.
📊 Részletes műszaki adatok
Az alábbi táblázat tartalmazza a szenzormodul legfontosabb villamos és beépítési specifikációit a pontos integrációhoz:
| Érzékelő IC |
InvenSense MPU-6500 (6-DoF IMU) |
| Tápfeszültség tartomány |
DC 3.0V – 5.0V (beépített fedélzeti LDO feszültségszabályzóval) |
| Gyorsulásmérő méréshatárok |
±2g, ±4g, ±8g, ±16g (szoftveresen konfigurálható) |
| Giroszkóp mérési tartomány |
±250, ±500, ±1000, ±2000 °/s (szoftveresen állítható) |
| Analóg-digitális átalakító (ADC) |
16 bites hardveres felbontás mind a 6 tengelyen |
| Támogatott kommunikáció |
I2C (akár 400 kHz) és SPI busz (akár 20 MHz nagy sebességű mód) |
| Kiegészítő hardveres egység |
DMP (Digital Motion Processor) és beépített belső FIFO puffer |
| Fizikai méretek |
Kompakt NYÁK méret: kb. 15 mm × 25 mm |
📌 Lábkiosztás és bekötési pontok (Pinout)
A modul kivezetései támogatják mind az egyszerű I2C buszos kapcsolatot, mind a gyors SPI bekötést:
VCC & GND: Tápfeszültség bemenet (3.3V – 5V) és közös rendszerföldelés.
SCL / SPC & SDA / SDI: I2C órajel és adatvonal, vagy SPI órajel és adatbemenet.
AD0 / SDO & CS: I2C címválasztó és SPI adat kimenet, valamint az SPI chip-kiválasztó láb.
INT kimenet: Programozható hardveres megszakítás adat kész állapotra vagy mozgásérzékelésre.
💡 Tipikus felhasználási területek
Nagy mintavételezési rátája és megbízhatósága révén számos dinamikus környezetben bizonyít:
🚁 Drónok és repülésvezérlők: Kvadrokopterek és merevszárnyú RC gépek vízszintes stabilizálására és szögsebesség-mérésére.
🤖 Önkiegyensúlyozó robotok: Kétkerekű inverz inga robotok függőleges egyensúlyban tartásához és dőlésszög-korrekciójához.
🎮 Gesztusvezérlés és VR: Okoskesztyűk, viselhető 3D mozgáskövetők és testreszabott kontroller perifériák építéséhez.
🧭 Holttér-navigáció (Dead Reckoning): Rövid távú relatív pozíció- és elmozdulás-becslésre olyan helyeken, ahol nincs GPS jel.
📦 A csomag tartalma
✔️ 1 db MPU-6500 6-tengelyes giroszkóp és gyorsulásmérő modul (egyenes és derékszögű tüskesorral)